
Testirali smo: Avtomobil parkira sam, voznik ga spremlja na zaslonu
Zabava in slog
Preizkus oddaljenega parkiranja brez voznika
11. november 2026 ob 7.34 • MMC RTV SLO
- Avtomobil sam poišče parkirno mesto.
- Za orientacijo uporablja digitalni zemljevid.
- Lidar pomaga zaznavati majhne ovire.
- Voznik lahko avtomobil tudi prikliče.
- V prihodnosti tudi samodejno polnjenje.
Kitajski Chery razvija sistem inteligentnega parkiranja, pri katerem voznik izstopi pred ciljem, avtomobil pa sam poišče prosto parkirno mesto. Ob obisku Kitajske smo preizkusili tudi njegov priklic.
Spremljajte RTVSLO.si kot prednostni vir na Google
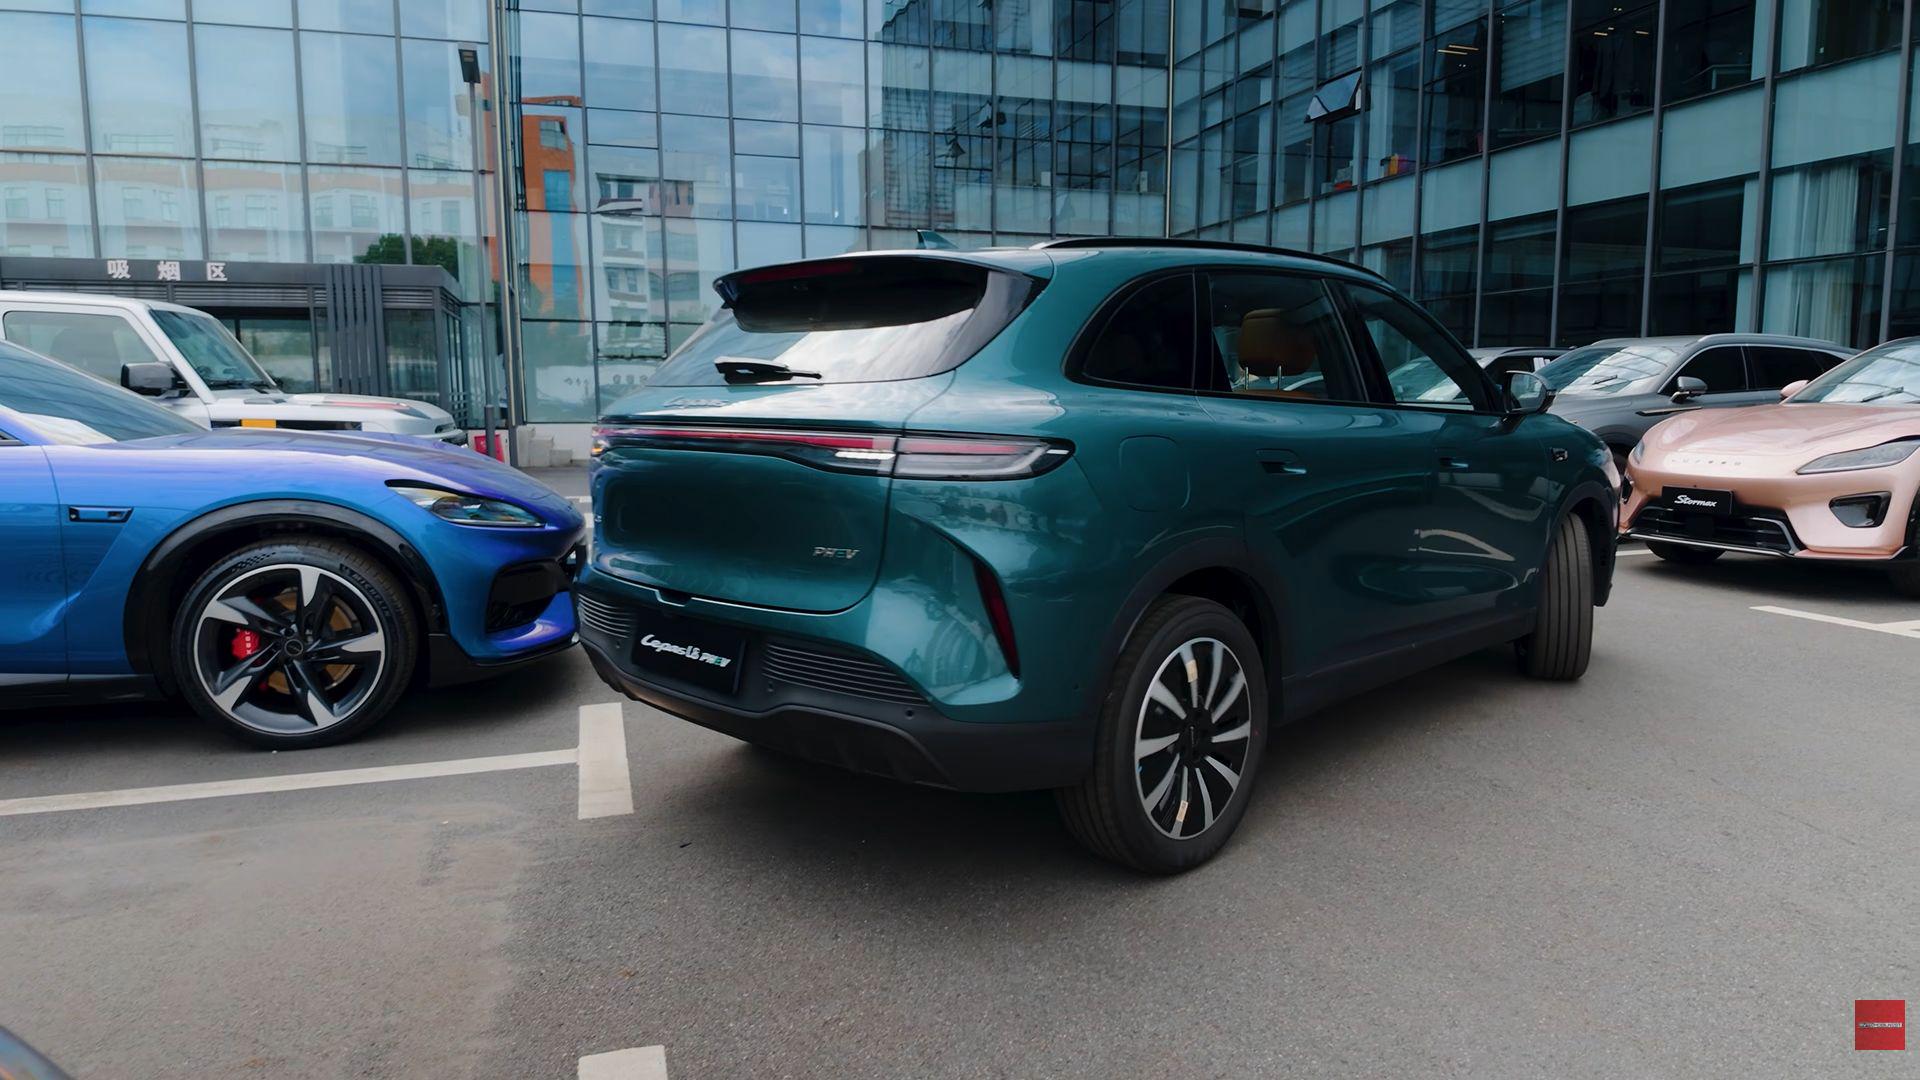
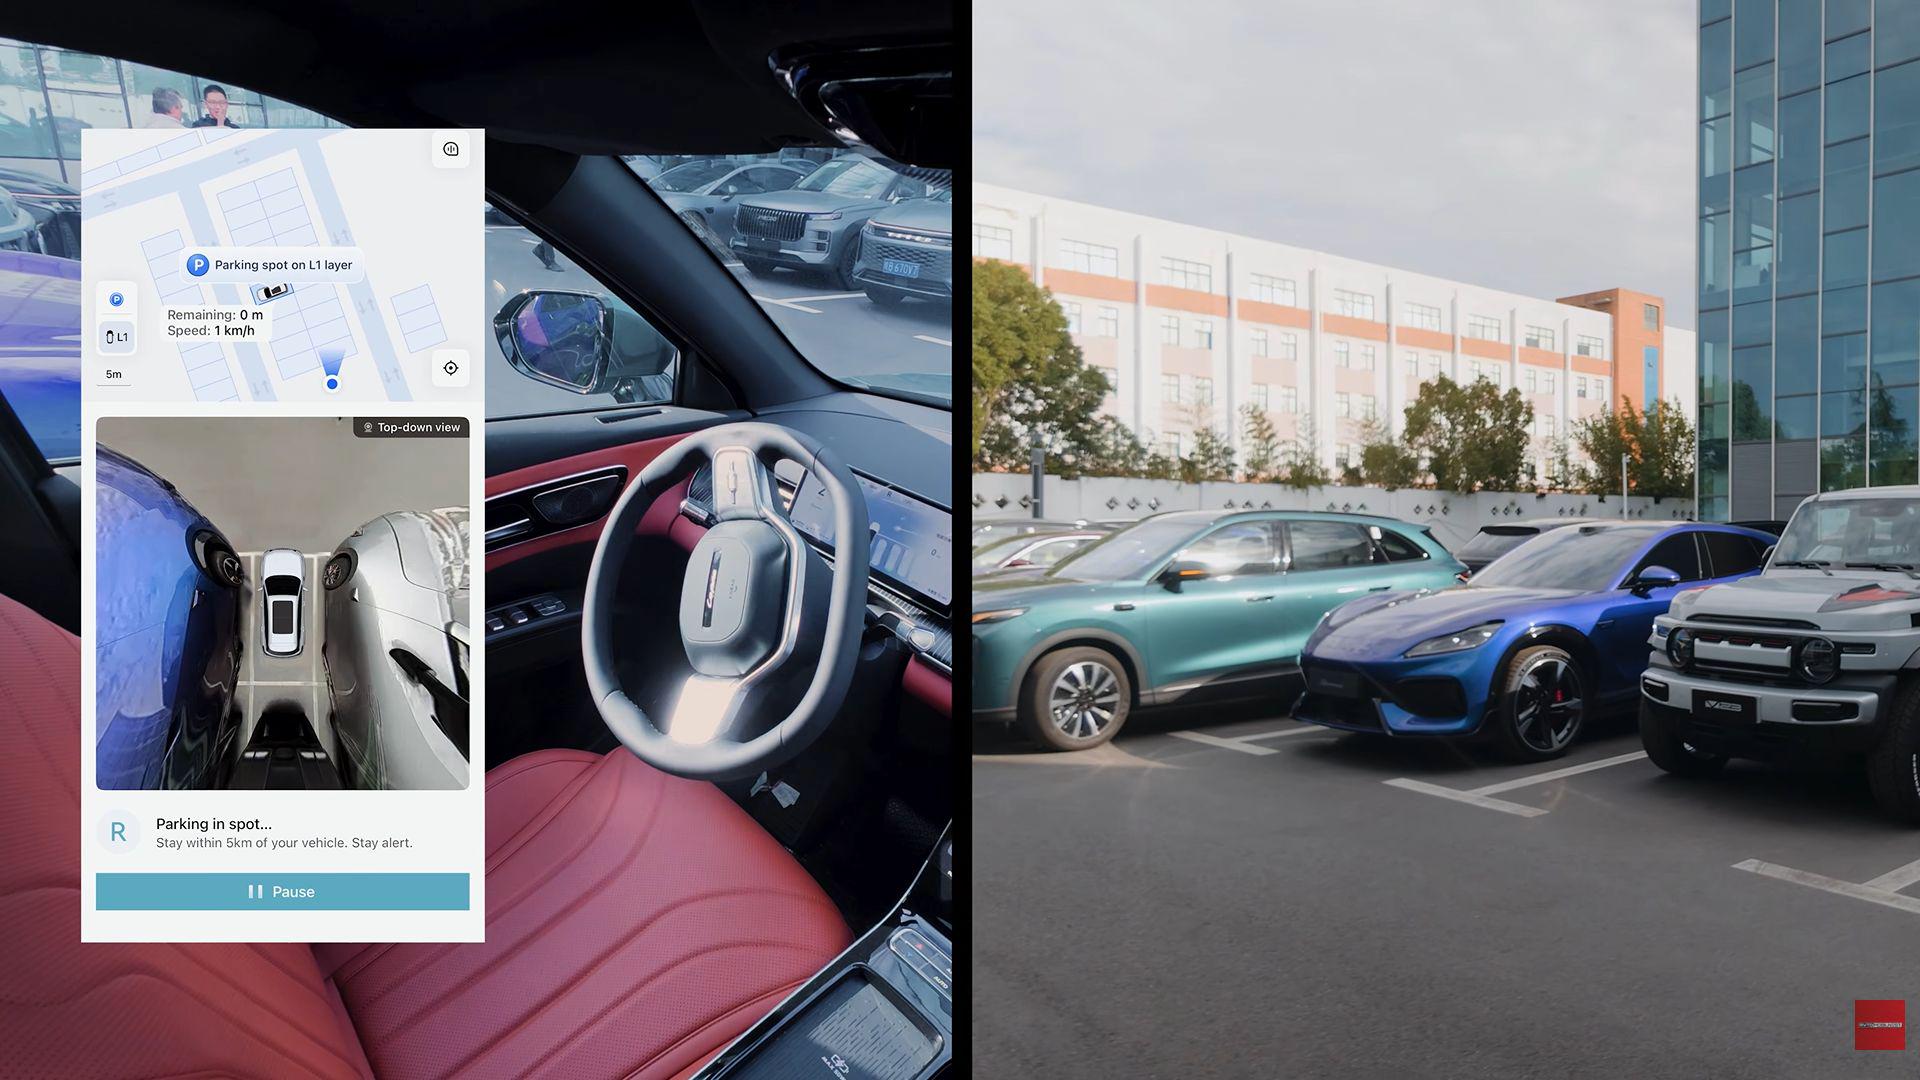
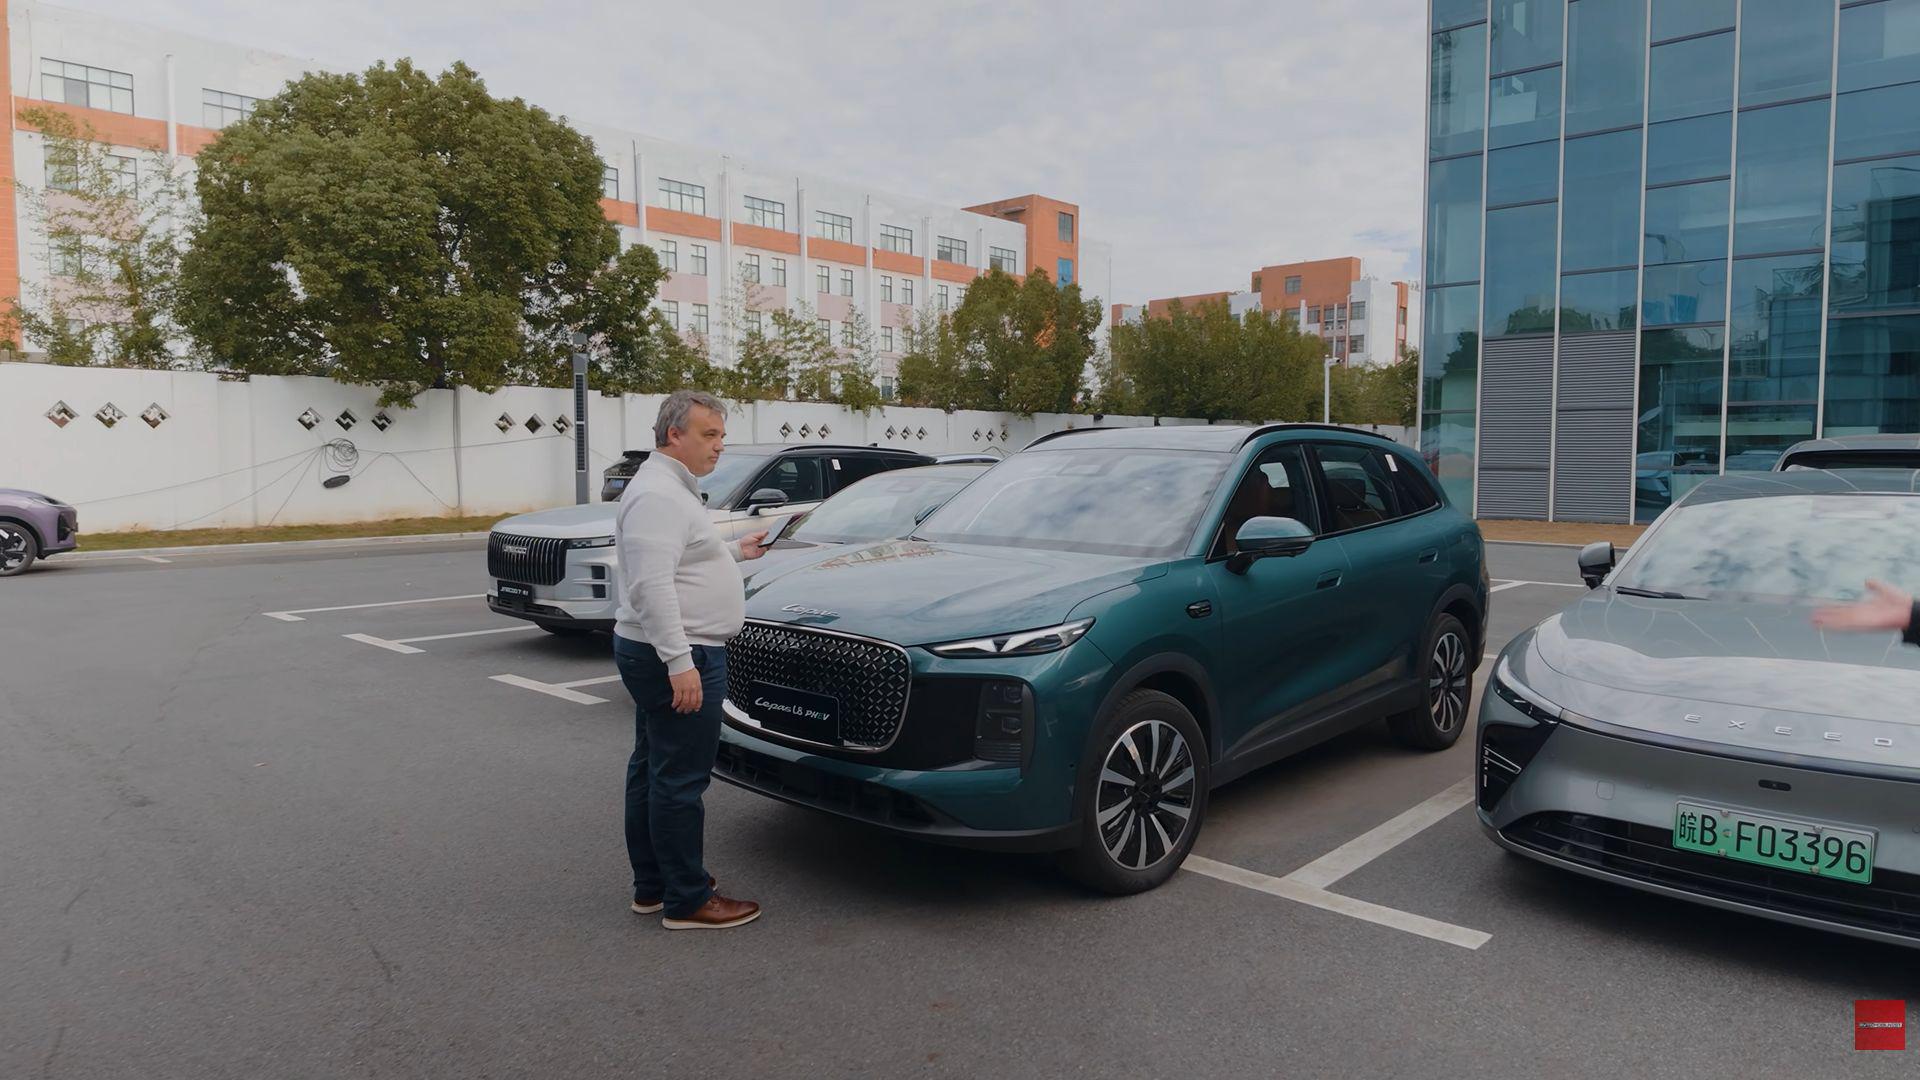
Ena od funkcij, ki jih avtomobilski proizvajalci vse pogosteje razvijajo, je avtomatizirano parkiranje. Pri Cheryju so nam na svojem razvojnem območju na Kitajskem pokazali sistem, pri katerem vozniku ni treba iskati parkirnega mesta in nato samostojno manevrirati med drugimi avtomobili. Voznik se z avtomobilom pripelje do vnaprej določene točke, izstopi, nato pa vozilu prek sistema ukaže, naj samo poišče pot do parkirnega mesta in tam parkira.
Oglas
VIDEO
Vabljeni k ogledu videoreportaže iz oddaje Avtomobilnost na povezavi tukaj.
Razlika v primerjavi z nekaterimi že poznanimi sistemi za daljinsko parkiranje je predvsem v tem, da avtomobil ne opravi zgolj manevra na parkirnem mestu, temveč se samostojno odpelje do njega. Predstavnik Cheryja Yaoije Lu, vodja razvoja inteligentne vožnje, nam je pojasnil, da je treba pot najprej načrtovati. Ko je ta določena, voznik samo pritisne gumb. Gumba mu med vožnjo avtomobila ni treba držati.
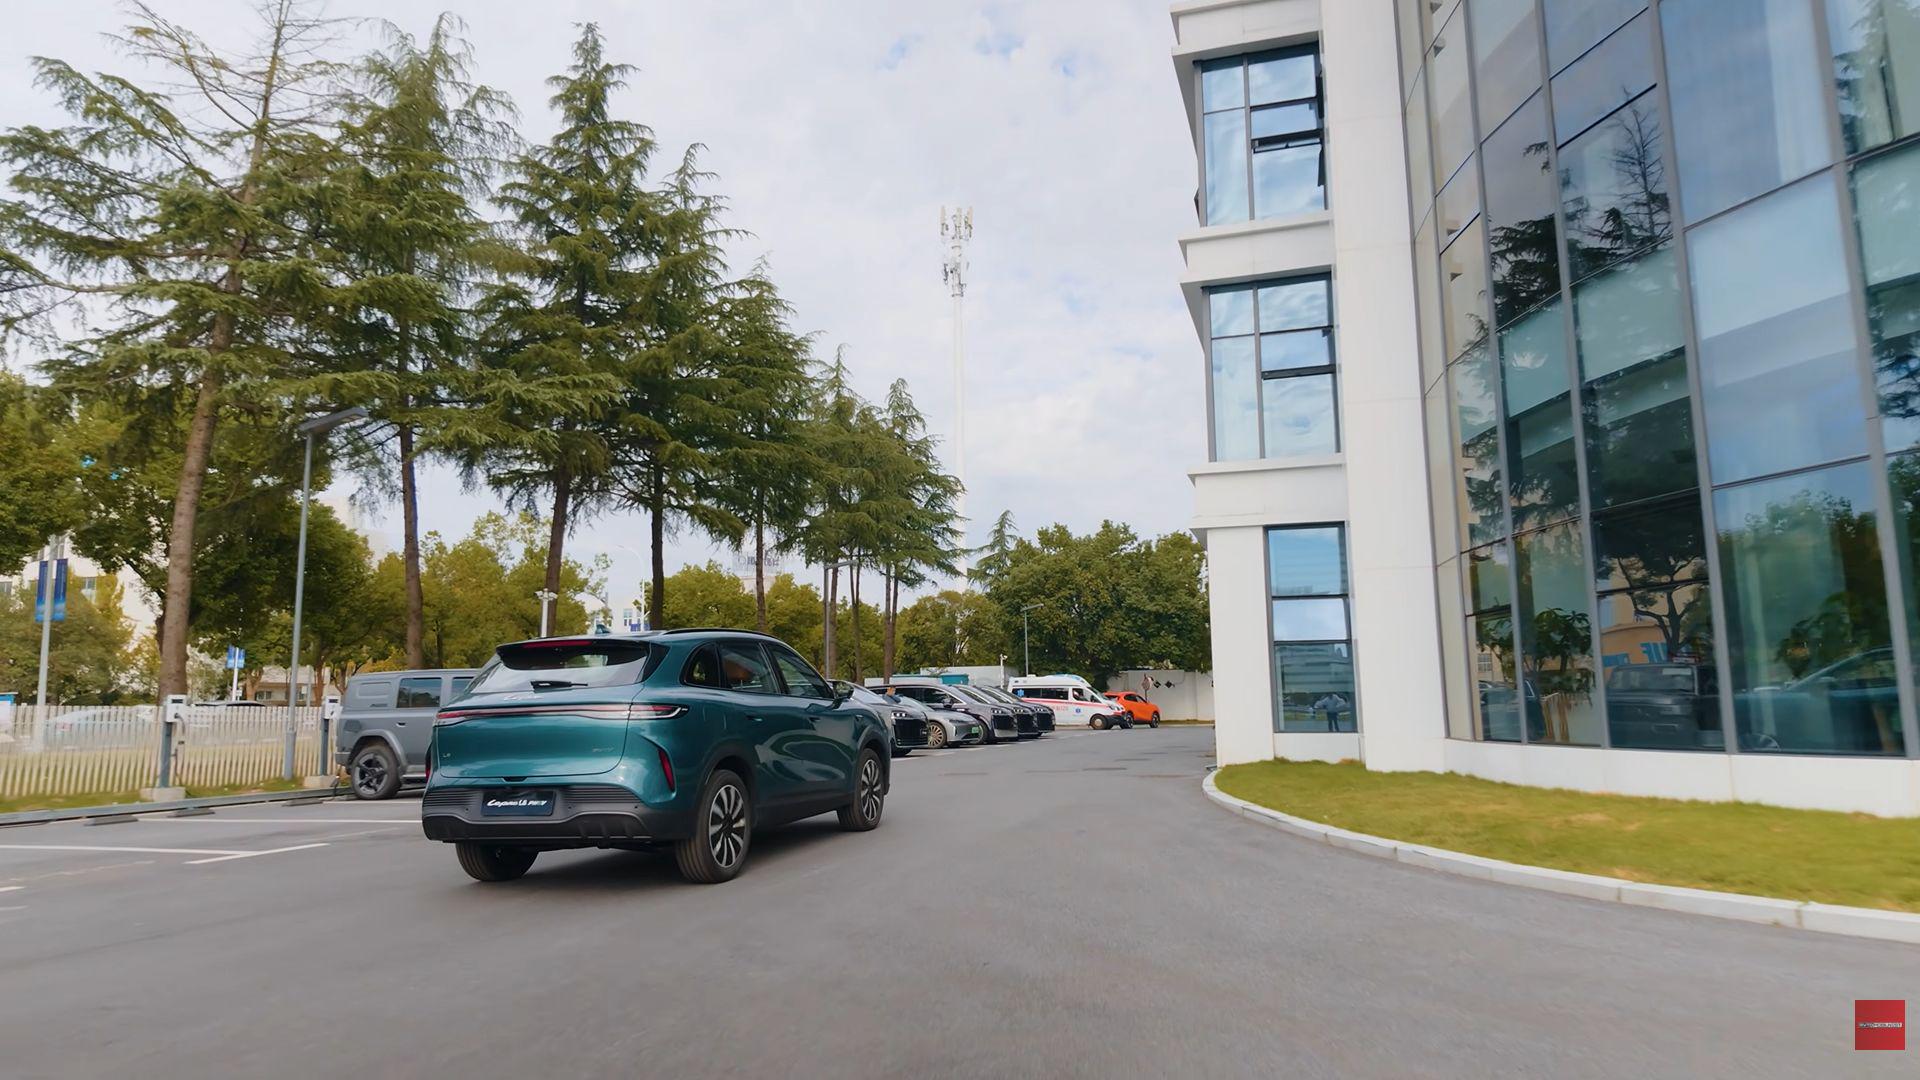
Med predstavitvijo smo se lahko prepričali, da se avtomobil po ukazu zares samostojno odpelje. Medtem ko smo se peš odpravili na drugo stran stavbe, je vozilo nadaljevalo pot proti parkirnemu mestu. Njegovo premikanje smo lahko spremljali tudi prek videoprenosa s kamere v avtomobilu.
Najprej potrebuje digitalni zemljevid območja
Za delovanje sistema je potreben digitalni zemljevid območja, po katerem se avtomobil premika. Kot je pojasnil Lu, so zemljevid kompleksa pripravili s pomočjo tehnologije skeniranja, pri čemer je omenil tudi lidar. Avtomobil lahko območje skenira in zemljevid izdela tudi sam.
Pomembno je, da na območju, kjer sistem deluje, ni treba nameščati dodatnih kamer ali druge posebne infrastrukture. Avtomobil se pri orientaciji zanaša na lastna tipala in računalniško obdelavo podatkov. Če je predvideno parkirno mesto zasedeno, lahko sistem poišče drugo prosto mesto v bližini. Vozniku torej ni treba vnaprej rezervirati točno določenega parkirnega prostora, če je na voljo ustrezna alternativa.
Lidar je pomemben tudi zaradi majhnih ovir
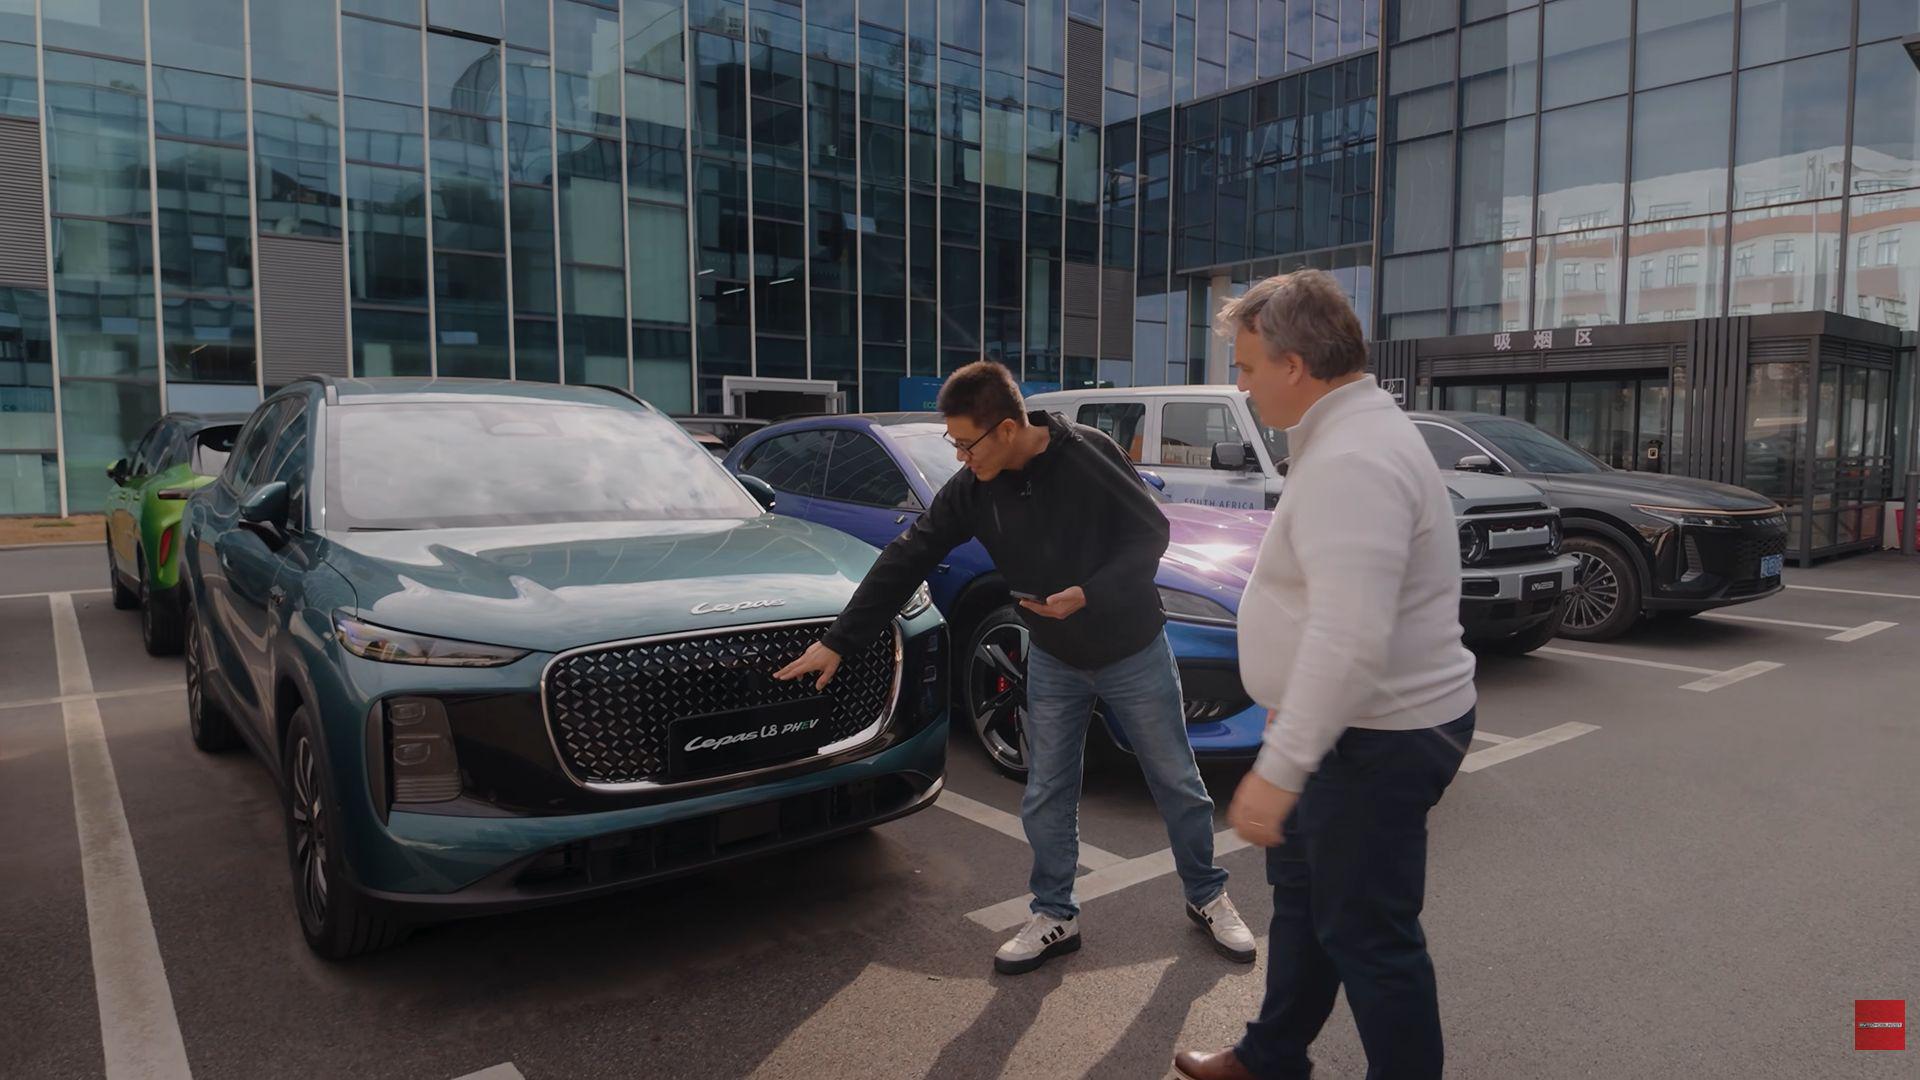
Pri delovanju sistema ima pomembno vlogo združevanje podatkov različnih tipal. Lu je med uporabljenimi tehnologijami omenil kamere, radar in lidar. Lidar je pomemben predvsem zaradi natančnejšega zaznavanja razdalj in prostora. Pomaga tudi pri izdelavi digitalnega zemljevida, njegova pomembna prednost pa je zaznavanje manjših ovir, ki jih je lahko z drugimi tehnologijami težje zaznati. "To je ključna točka in naš največji tehnični izziv," je poudaril Lu.
Ob tem se postavlja vprašanje stroškov. Lidar je namreč praviloma dražja tehnologija, zato bi lahko njegova vgradnja vplivala tudi na končno ceno avtomobila. Lu je odgovoril, da to ni nujno. Tehnologija je že del serijske proizvodnje, zato je njena cena po njegovih besedah verjetno nižja, kot si predstavljamo.
Pri predstavljenem avtomobilu je lidar nameščen na sprednjem delu vozila, dodatni senzorji pa so lahko nameščeni tudi višje. Lu je pojasnil, da uporabljajo tudi tako imenovani globinski lidar, ki pomaga pri zaznavanju mrtvih kotov oziroma območij, ki jih je težje zaznati. Takšne lidarje vgrajujejo tudi v robotske taksije. Ti imajo lahko poleg manjših enot tudi večje lidarje in več globinskih senzorjev.
Avtomobil lahko tudi prikličemo
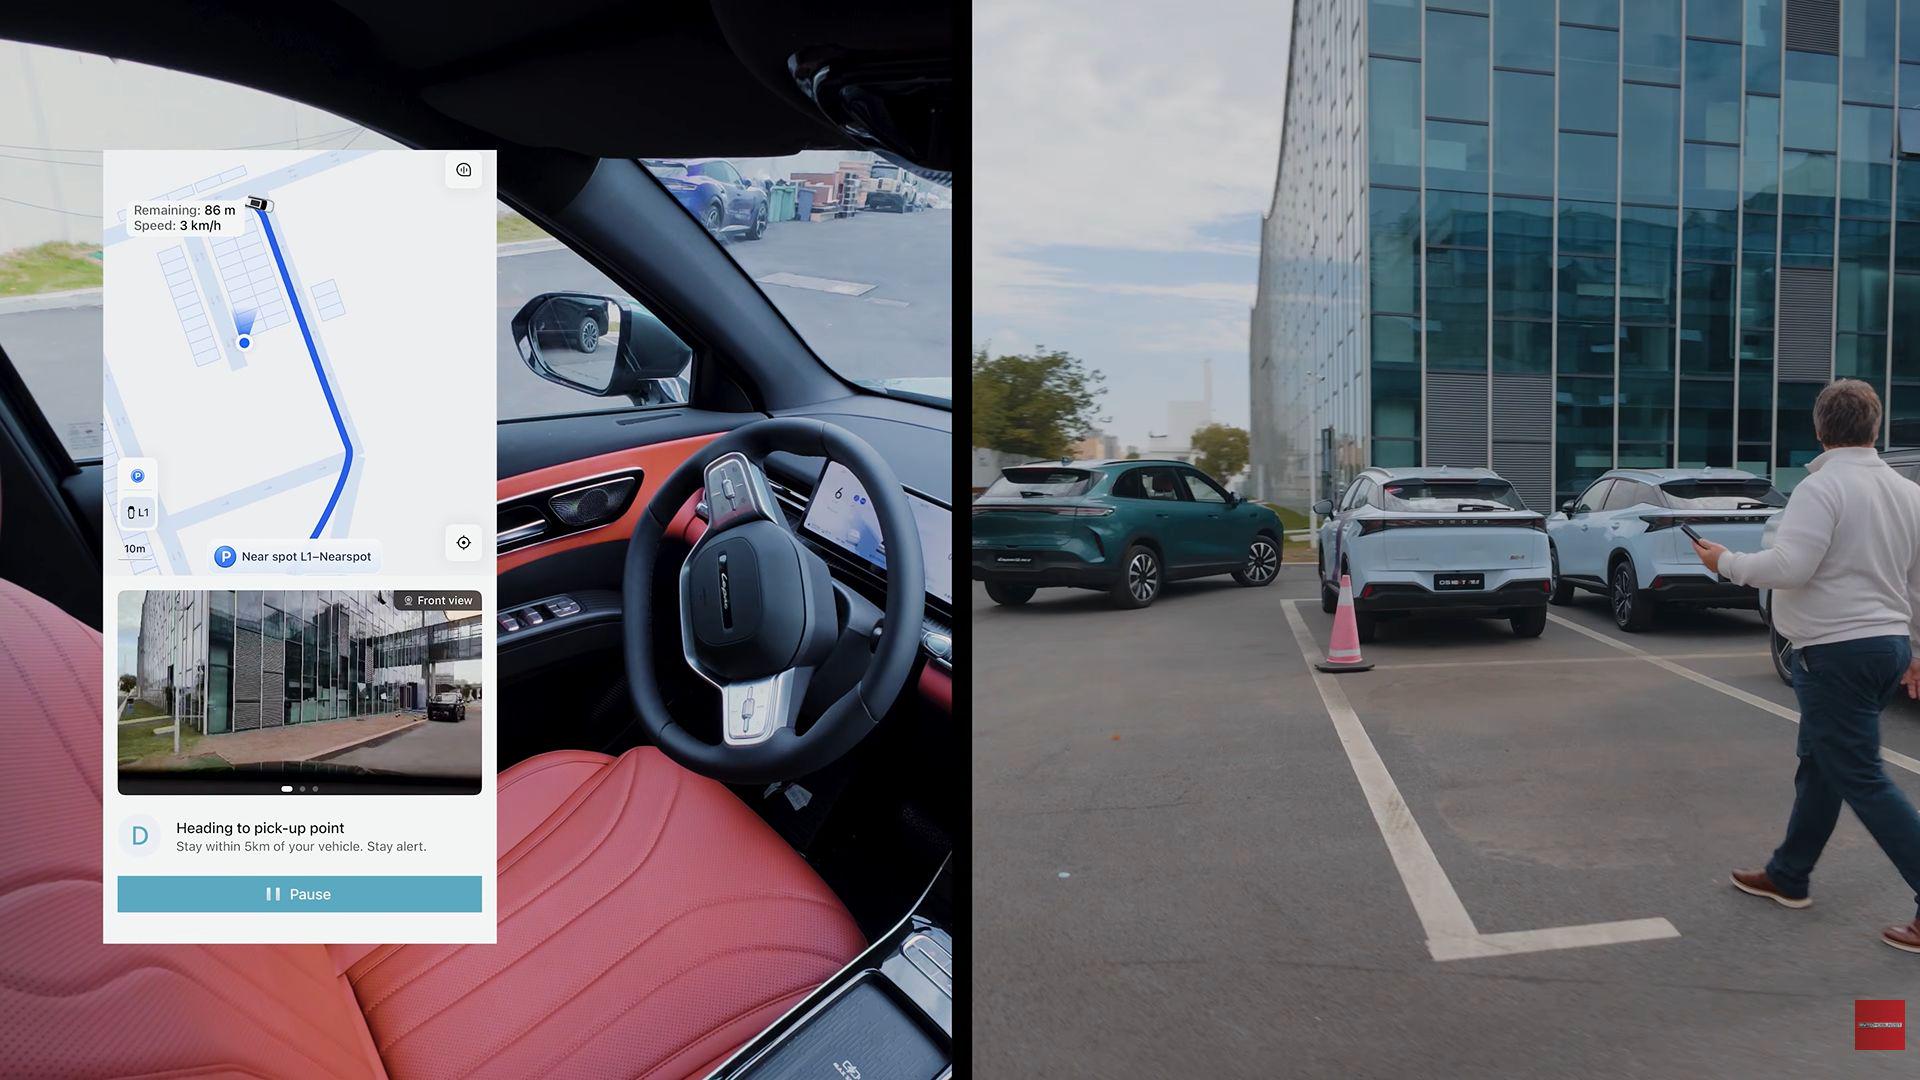
Druga funkcija, ki smo jo preizkusili, je priklic avtomobila. Gre za možnost, da voznik avtomobilu prek sistema ukaže, naj se samostojno pripelje do vnaprej določene lokacije, na primer do glavnega vhoda v poslovno stavbo. Voznik tako lahko ostane v pisarni, nato pa ob odhodu izbere lokacijo, kjer želi prevzeti avtomobil. Vozilo se samo odpravi proti izbrani točki.
Tudi to funkcijo smo preizkusili. Na računalniku smo izbrali začetno in končno točko ter sprožili vožnjo. Sistem je načrtoval pot, avtomobil pa se je začel premikati. Med vožnjo je zaznaval okolico in se odzival na pešce. Ko smo se mu približali, se je ustavil. Zanimivo je bilo tudi, da je avtomobil izbral bližnjico, ki je nismo pričakovali. Sistem je zaznal pešca oziroma potnika in zaključil vožnjo na predvideni lokaciji.
Kaj pa dež in sneg?
Pri sistemih, ki se zanašajo na kamere in druga tipala, se vedno pojavlja vprašanje zanesljivosti v slabših vremenskih razmerah. Zanimalo nas je, kako se avtomobil obnese v dežju in snegu.
Lu je pojasnil, da so delovanje v dežju že preizkusili in da sistem deluje tudi v takšnih razmerah. Ob tem je izpostavil še praktično prednost: vozniku ni treba stopiti iz avtomobila in v dežju iskati parkirnega mesta ali se od njega vračati do vhoda v stavbo. Avtomobil lahko namreč samostojno opravi pot od točke izstopa do parkirnega prostora. Takšne funkcije so po njegovih besedah namenjene predvsem temu, da bi vsakodnevno uporabo avtomobila olajšali tudi voznikom brez posebnih vozniških spretnosti.
Pri tem je treba poudariti, da je bila demonstracija izvedena v nadzorovanem okolju. Iz predstavitve zato še ni mogoče sklepati, kako zanesljivo bi sistem deloval v vseh mogočih prometnih in vremenskih razmerah, zlasti v običajnih javnih parkirnih hišah.
V prihodnosti povezani avtomobili in samodejno polnjenje
Ob koncu predstavitve smo se dotaknili še možnosti uporabe takšne tehnologije v poslovnih kompleksih. Predstavljajmo si parkirišče velikega podjetja, na katerem bi bili avtomobili zaposlenih povezani v skupen sistem. Upravljavec voznega parka bi lahko z nekaj ukazi usmerjal avtomobile, ti pa bi sami poiskali prosta parkirna mesta.
Lu je ocenil, da je takšen scenarij povsem mogoč. Še korak naprej bi bilo povezovanje samodejnega parkiranja s polnjenjem električnih avtomobilov. Vozilo bi se po koncu vožnje samo odpeljalo na ustrezno mesto, kjer bi se lahko tudi napolnilo. Po besedah predstavnika Cheryja bi lahko avtomobili v prihodnosti sodelovali tudi z električnim omrežjem. Samodejno parkiranje, priklic vozila in polnjenje so tako del širše zamisli o povezani mobilnosti. "To je naša prihodnost," je sklenil Lu.
Vabljeni k ogledu videoreportaže iz oddaje Avtomobilnost na povezavi tukaj.
Oglas
内容来自 MMC RTV - Zabava,版权归原作者所有。
阅读原文 ↗